Un drone à hélice unique piloté grâce à un capteur infrarouge
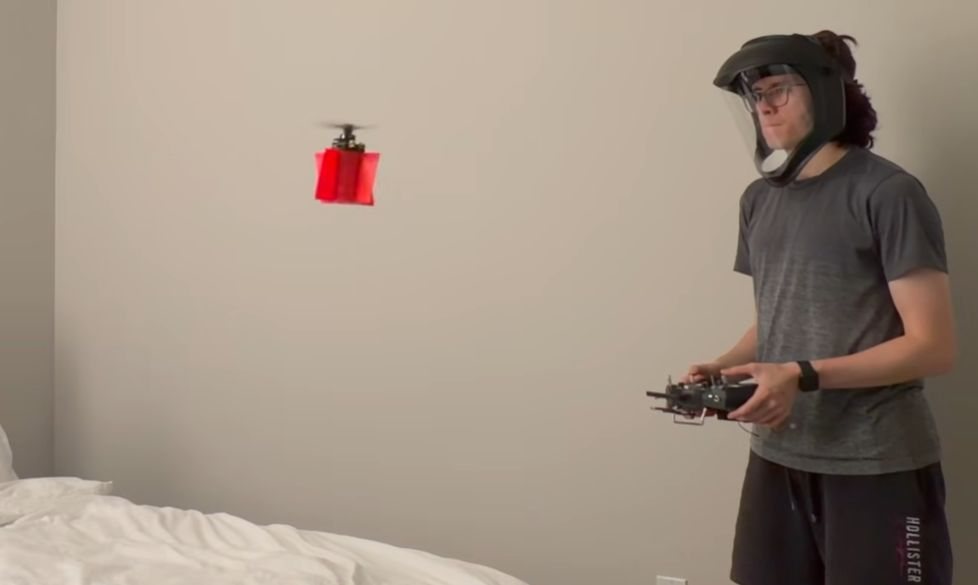
L'ingénieur Joshua Bird a mis au point un petit drone à une seule hélice, contrôlé par un moyeu articulé et un code de contrôle moteur sur mesure, stabilisé par une balise infrarouge.
Faire voler un drone avec un seul moteur et une seule hélice relève de la gageure : sans second rotor pour compenser le couple, l'engin part en vrille. Les solutions existantes reposent sur de très grandes hélices et des mécanismes encombrants, ce qui donne des appareils volumineux. L'ingénieur Joshua Bird a voulu l'inverse : un drone miniature à hélice unique. Son prototype, documenté en ligne, y parvient au prix d'un contrôle extrêmement fin de la vitesse et de l'orientation des pales.
Le principe repose sur deux éléments. D'abord, une vitesse de rotation très élevée. Ensuite, un moyeu d'hélice articulé qui modifie l'angle des pales de manière à contrôler à la fois le tangage et le roulis, à condition de réagir assez vite. Ce pilotage dynamique remplace en quelque sorte les gouvernes d'un hélicoptère classique, mais il exige une réactivité que les contrôleurs de moteur standards ne permettent pas.
Les variateurs électroniques de vitesse habituels, qui ne mesurent pas directement la position et la vitesse du moteur mais s'appuient sur la force contre-électromotrice, se sont révélés inadaptés. Il a fallu mesurer ces paramètres en direct et écrire un code de contrôle sur mesure pour ajuster la vitesse du moteur à très grande fréquence. Ce travail a demandé beaucoup d'essais et d'erreurs : le drone perdait régulièrement le fil de sa position et s'écrasait.
La solution est venue d'un repère fixe. Une balise infrarouge installée dans la pièce et un capteur embarqué sur l'appareil lui donnent un point de référence stable, ce qui lui permet de se situer et de corriger sa trajectoire. Les fichiers du projet sont déjà accessibles sur une page GitHub dédiée, ce qui ouvre la voie à des reproductions et à des améliorations par d'autres passionnés.
La suite du développement est déjà esquissée. Joshua Bird prévoit d'ajouter un scanner au drone afin qu'il utilise de lui-même les éléments de son environnement comme points de référence fixes. À terme, l'appareil pourrait ainsi voler en extérieur, sans dépendre d'une balise installée dans une pièce. Une perspective qui intéressera autant les amateurs de modélisme que les chercheurs en robotique aérienne.
Ce prototype rappelle que la miniaturisation des drones ne passe pas seulement par des batteries plus légères ou des moteurs plus puissants. Elle dépend aussi de l'intelligence embarquée dans le contrôle : c'est le logiciel, associé à un capteur de position, qui rend possible ce qu'une mécanique seule ne permet pas. Le projet illustre une tendance de fond dans l'électronique grand public, où le code et les capteurs compensent les limites physiques des composants.
4