

Une main robotique apprend à marcher sur ses doigts
Des chercheurs de l'ETH Zurich ont transformé une main robotique commerciale en un dispositif autonome capable de se déplacer sur ses doigts, de se relever après une chute et de pousser de petits objets.
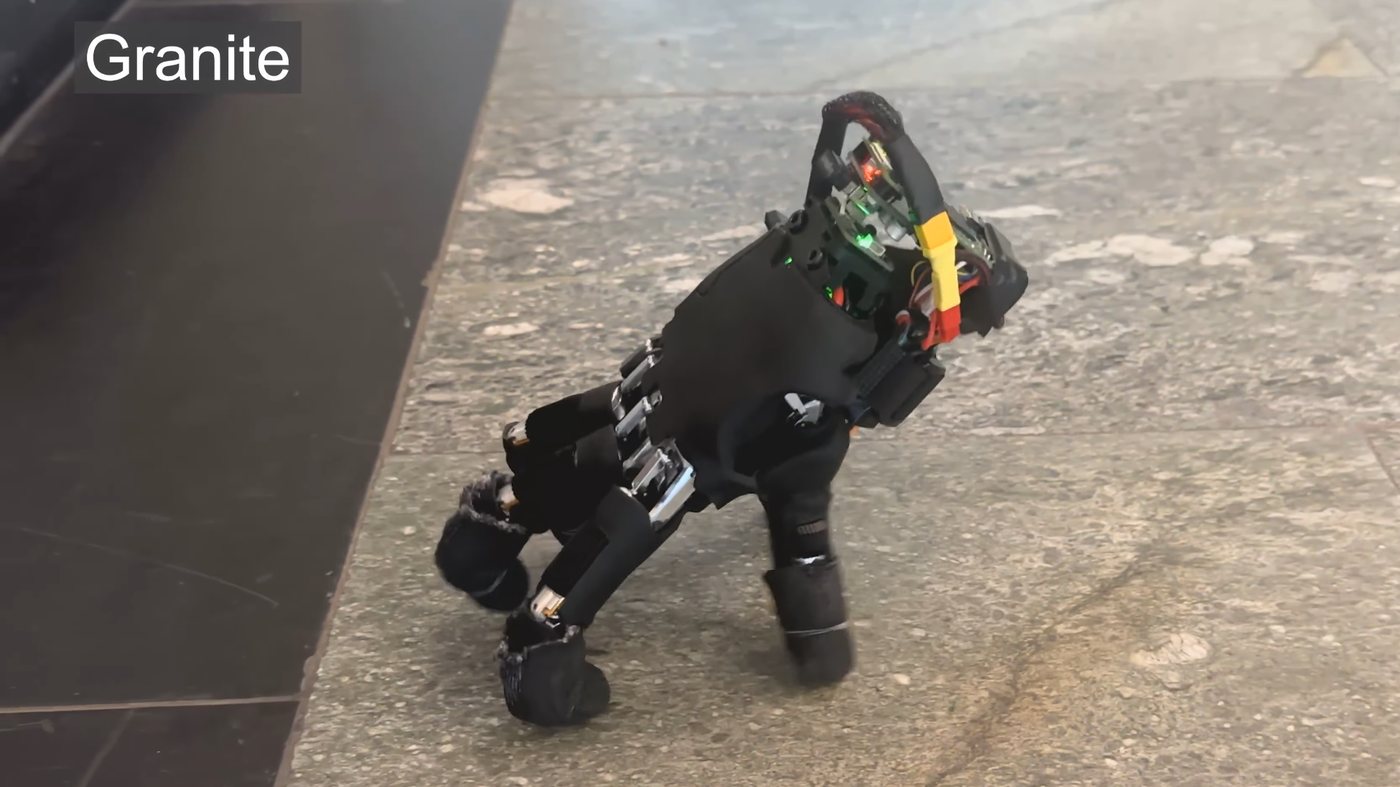
Une main robotique commerciale peut désormais se déplacer de façon autonome en utilisant ses doigts comme des jambes. Développée par des chercheurs de l'ETH Zurich, cette main désincarnée, légèrement déroutante, est capable de parcourir des terrains variés, de pousser de petits objets et même d'actionner un clavier. Le projet, qui n'avait pas été conçu pour une sortie à Halloween, tombe à point nommé pour la saison.
Les chercheurs sont partis d'une main robotique disponible dans le commerce, à laquelle ils ont ajouté une batterie et un Raspberry Pi Zero 2 W. Ils ont ensuite développé un logiciel fondé sur un réseau de neurones pour la contrôler. La main compte vingt articulations, soit quatre par doigt. Le réseau de neurones produit de manière itérative l'état articulaire suivant, en se basant sur les mouvements précédents, l'état actuel de la main et l'objectif qu'elle poursuit.
Pour entraîner le réseau, les chercheurs ont construit un modèle simulé, puis ont utilisé celui-ci pour l'apprentissage par renforcement. Cette approche a permis d'obtenir une vitesse de marche plus rapide qu'un modèle de locomotion quadrupède adapté. La main a été entraînée à se déplacer en ligne droite, à tourner, à se relever après une chute et à appuyer sur les touches d'un clavier. Comme elle ne dispose pas de caméra, elle ne peut toutefois pas utiliser un clavier de manière autonome.
La capacité de récupération après une chute est particulièrement impressionnante. Dans vingt et un tests sur vingt-cinq, la main a réussi à se redresser en moins de vingt secondes. En raison de sa géométrie, elle dérive vers la droite lorsqu'elle marche, ce qui nécessite une correction constante. Elle a néanmoins réussi à traverser quatorze surfaces différentes, dont la rugosité variait d'un tapis en caoutchouc à du gravier et de l'herbe. Elle est même parvenue à pousser des objets légers vers des objectifs donnés.
Les auteurs imaginent que ce type de main autonome pourrait offrir une plus grande liberté à un robot plus grand, comme un bras robotique. Si celui-ci a besoin d'atteindre un objet plus éloigné, la main pourrait simplement se détacher et marcher jusqu'à lui. Au-delà de cet usage, le projet est déjà à la portée des amateurs éclairés, plusieurs projets de mains robotiques ayant été présentés ces dernières années.
